Apollo World的技術重點,不只是利用AI生成逼真的道路影像,而是希望模擬交通參與者之間的動態互動。傳統自動駕駛模擬系統通常依賴預先設定的道路情境、交通規則與車輛行為,雖然能夠重複測試特定事件,但對複雜交通環境中的不可預測行為仍有侷限。百度此次採用智能體驅動架構,將虛擬環境中的汽車、行人與其他交通參與者視為具有獨立決策能力的AI智能體,使其能依照周圍環境產生互動,而不只是按照固定腳本行動。這種設計的產業意義,在於讓自動駕駛系統有機會接觸更多難以事先列舉的交通情境。
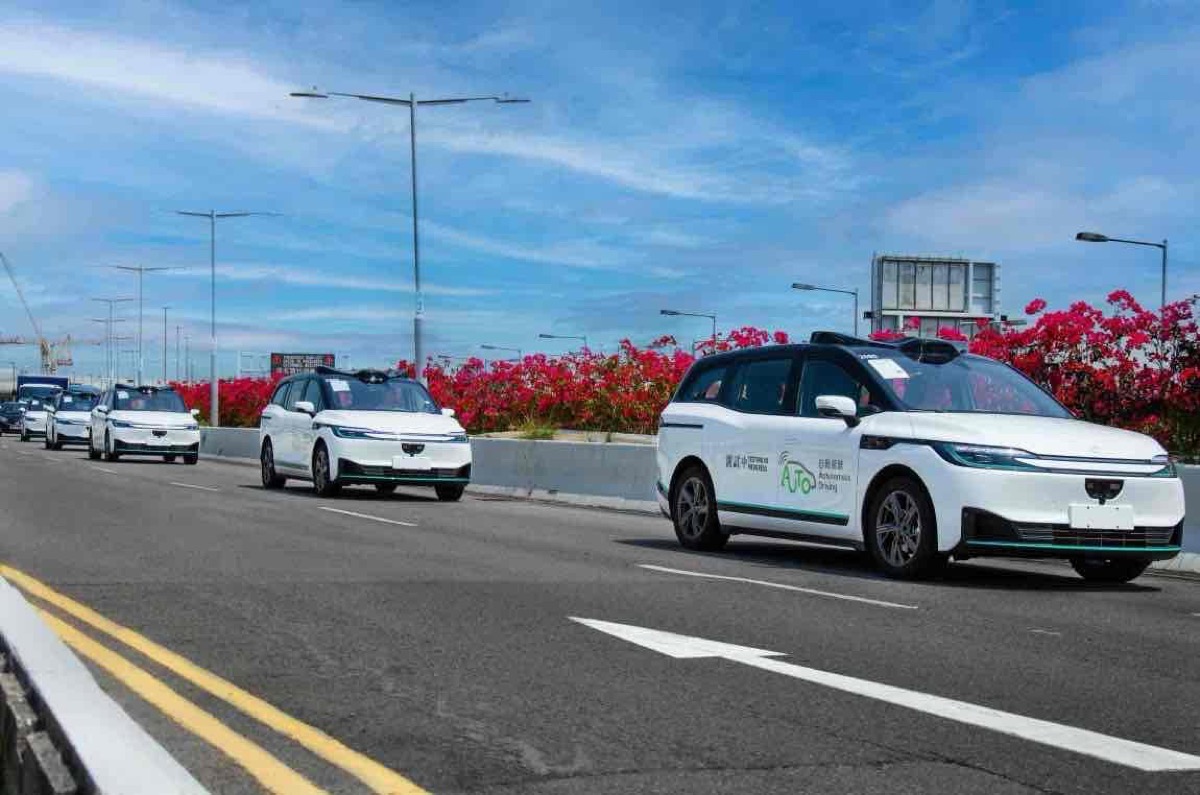
對L4自動駕駛而言,驗證成本一直是商業化的重要障礙。Robotaxi必須在特定運行設計範圍內完成駕駛任務,並妥善處理施工、臨時交通管制、行人突然穿越及其他低頻率但高風險的事件。若完全依靠實際道路測試,企業需要投入大量測試車輛、人員與營運時間,而且即使累積數百萬公里,也不代表已經充分涵蓋所有危險情境。Apollo World透過虛擬環境生成不同交通條件,理論上可以提高測試效率,並協助開發團隊針對特定問題反覆驗證系統表現。
不過,百度宣稱的每日10萬公里模擬能力,不能直接等同於完成10萬公里實際道路安全驗證。虛擬測試能否有效反映真實道路風險,仍取決於模型對物理規律、感測器誤差、交通參與者行為及罕見事件的模擬準確度。若模型未能正確重現真實環境,系統即使在模擬中取得良好成績,也不代表實際道路運行具有相同安全水準。因此,模擬技術更合理的定位,是補充實車測試、封閉場域驗證及安全評估,而非完全取代這些程序。
百度此次也提出世界模型的「2+3」評判標準,強調模擬系統不應只追求視覺品質,而必須具備足以支持自動駕駛安全驗證的物理與行為模擬能力。這反映自動駕駛產業正在重新檢討AI模型的評估方式。過去生成式AI經常以影像品質、運算效率或模型規模作為主要比較指標,但對自動駕駛而言,更重要的是模擬結果能否重現真實交通中的因果關係,以及能否有效找出系統在特定情境下的弱點。
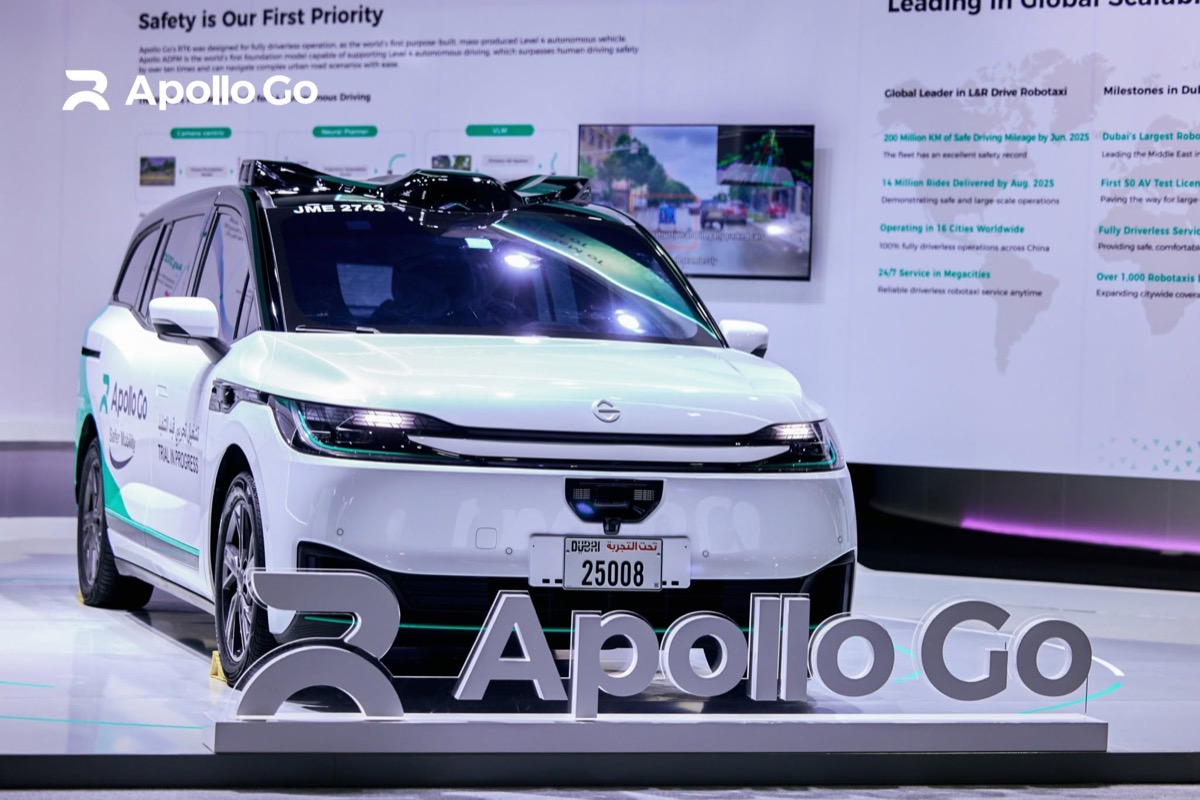
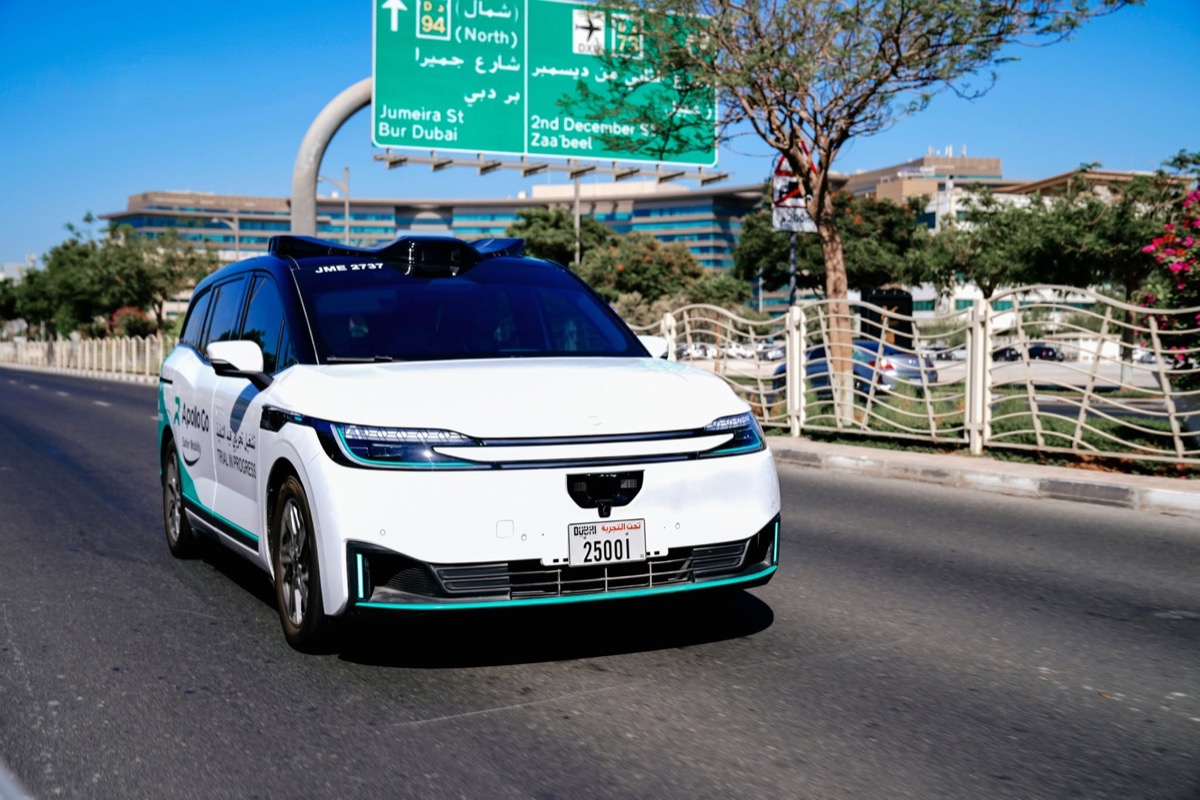
從商業模式觀察,這項技術與百度Apollo Go的海外擴張策略密切相關。Apollo Go已在中國大陸多個城市提供無人駕駛服務,並持續透過與海外叫車平台、公共運輸業者及地方合作夥伴建立關係,拓展歐洲與中東市場。根據百度今年第一季財報,截至2026年5月,Apollo Go業務已涵蓋全球27座城市,累計自動駕駛里程超過3.3億公里,其中完全無人駕駛里程超過2.2億公里。這些營運經驗提供了大量實際道路資料,但不同國家的道路設計、交通規則及駕駛習慣仍有差異,無法直接以既有市場的測試結果完全取代新市場的驗證。
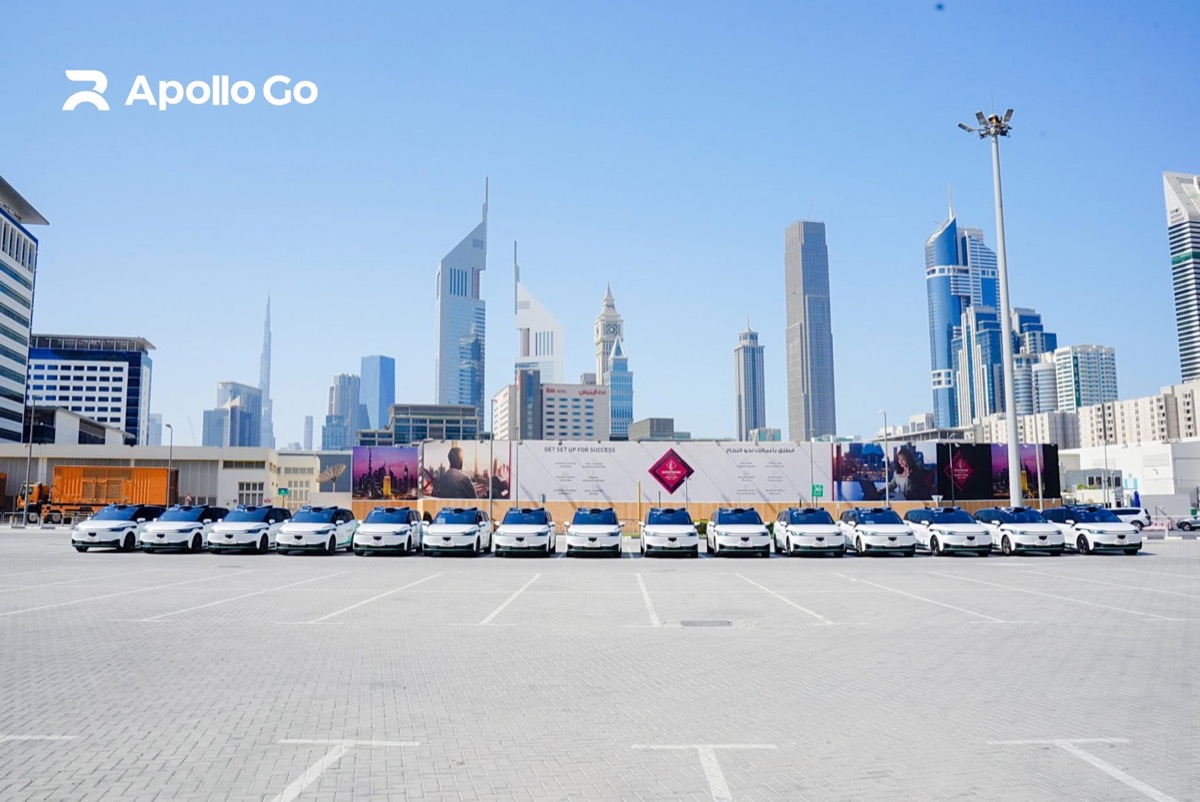
對百度而言,Apollo World的潛在價值便在於降低進入新市場時的部分技術適應成本。企業可以先利用虛擬環境模擬當地道路與交通情境,再安排實際道路測試與監管驗證,藉此提高開發效率。然而,Robotaxi跨國部署除了技術問題,也涉及地方政府許可、保險責任、事故處理、遠端監控、車隊維護與乘客安全等營運要求。因此,即使AI模擬能力提高,也不代表Robotaxi能立即在任何城市展開無人化商業服務。
全球競爭對手同樣正在探索以AI提高自動駕駛開發效率。Waymo持續利用大量實際道路資料與模擬技術改善自動駕駛系統,Tesla則採用以影像資料訓練的端到端神經網路架構,推進自動駕駛與Cybercab計畫。不同企業在感測器配置、AI模型架構與營運模式上存在差異,但共同面臨的問題是如何在控制開發成本的同時,持續提高系統安全性與可擴展性。百度此次公開Apollo World,顯示自動駕駛競爭已不再只取決於道路測試里程與車輛硬體,也逐漸延伸至AI訓練環境及驗證工具的效率。
對汽車產業供應鏈而言,世界模型的發展也可能改變自動駕駛系統的研發資源配置。當更多測試工作轉移至虛擬環境,對AI運算晶片、資料中心、感測器模擬、軟體工具與雲端基礎設施的需求可能增加。這不代表實體感測器與車載運算的重要性下降,而是開發流程將更加依賴車端與雲端運算的整合。台灣在半導體、伺服器、電子模組與車用運算硬體方面具有既有產業基礎,相關技術發展值得持續觀察,但目前尚無公開證據顯示Apollo World已為特定台灣供應商帶來新增訂單。
整體而言,百度推出Apollo World,反映Robotaxi產業正在尋求突破開發成本與安全驗證效率之間的限制。世界模型若能更準確地重現真實交通環境,將有助於自動駕駛企業在有限時間內測試更多複雜情境,並提高跨城市部署的準備效率。不過,虛擬里程仍不能直接取代實際道路安全紀錄,模型可靠性與監管認可將是下一階段的關鍵。未來Robotaxi產業的競爭,除了誰能率先部署更多無人駕駛車輛,也將取決於誰能建立更有效率、可驗證且能持續改善的自動駕駛開發體系。